


综合管廊巡检机器人作为安全高效管理的新力量,是一种针对地下综合管廊设计的智能设备,通过轨道式移动实现对管廊内部环境与设备的全面巡检,可实时监测危险,提高安全性,提升工作效率,及时发现问题并降低成本,综合管廊巡检机器人的机械设计动态安全特性研究是一个涉及多个方面的复杂课题,不仅包括机器人在动态环境下的运动学和动力学分析,还涉及机械结构的设计和优化。动态特性研究关注的是机器人在不同工作条件下(如直行轨道、爬斜坡、下坡和转弯)的运动状态和振动响应。通过研究这些特性,可以优化机器人的设计,提高其在巡检过程中的稳定性和安全性。本文结合巡检机器人的功能特点,通过对支撑板的仿真分析来阐述综合管廊巡检机器人的机械结构动态安全特性,验证了支撑板的强度是满足设计要求的,从而证明了通过对综合管廊巡检机器人的机械设计动态安全特性的深入研究,可以有效地提高管廊巡检机器人机械结构设计的合理性、可靠性和安全性。
巡检机器人的功能主要有三个方面。一是巡检与监测。能代替或协助人类进行巡检、巡逻、安防等工作,对巡检设备提供红外测温、读数记录及异常状态报警功能。二是高清视频监控。搭载高清可见光摄像机,进行实时视频录像,记录巡检过程。实时数据传送到服务器,进行数据分析、生成报表和提供报警警示。三是自主与遥控巡检。支持自主巡检、定点巡检和遥控巡检,根据预设或手动控制进行任务执行。
这些功能使得机器人能够代替人类在各种环境下灵活、高效地开展巡检工作,降低人员安全风险,提高安全管理水平。
此外,巡检机器人对于保障高风险区域的安全生产还有以下优势:可通过RFID技术和二维码技术实现高精度定位,将误差控制在5毫米内;可依托铺设的轨道,灵活平稳运行于各类复杂场所,具备自动探测环境变化的能力;电力续航时间长,由平行轨道供电,可24小时不间断工作,无需充电;部分设计包含清扫轮结构,可在移动过程中清除轨道粉尘,延长使用寿命;结合多种高科技技术,如安全防护单元、通信单元等,确保巡检过程的高效与安全。
巡检机器人的机械设计动态安全特性研究是一个涉及多方面的复杂课题,管廊巡检机器人的机械结构仿真分析是动态安全特性研究的重要内容。
所谓仿真分析是指通过计算机技术实现、验证设计参数是否合理,运动学参数是否满足需求,以及检测机械结构在运行时可能发生的意外情况,如碰撞、断裂等。管廊巡检机器人的机械结构仿真分析主要包括以下几个关键步骤和技术考量。首先,机械结构的设计需要考虑机器人的尺寸、形状和重量等因素,以确保其在轨道上的自由行驶和巡检任务的完成。其次,为了确保机器人在运动时不会倾斜、打滑或出现其他异常状况,设计者还需要评估并优化机器人的结构。再次,在进行巡检机器人设计时还需考虑能源利用效率、自主性和安全性等问题。最后,通过建模和仿真分析来验证设计的合理性,确保机器人具备必要的稳定性和运动性能。
为了验证管廊巡检机器人上述性能水平,可以通过SolidWorks等软件全面立体的仿真模拟巡检机器人的运动,设计实验检测其是否符合设计要求。
首先,运动学与动力学分析,即通过仿真工具在不同方面全方位地测试机器人性能,模拟机器人在不同条件下的运动状态和动力学特性,确保机器人在复杂环境中的稳定性、可靠性和安全性。其次,路径规划与避障算法测试,即仿真环境下测试机器人路径规划算法的有效性及其避障能力,以确保其能够在实际应用中顺利运行。再次,传感器布局优化,即利用仿真技术研究不同传感器布置方案的效果,找到最佳的传感器布局方式以达到最优的检测效果。最后,能耗评估,即通过仿真手段评估不同设计方案的能耗情况,有助于设计出更节能高效的巡检机器人。
强度分析方面可以通过SolidWorks等专业软件进行机器人的强度分析,可以实现对管廊巡检机器人的运动控制、材料属性设置、边界条件设置、网格划分和结果分析等主要功能。
SolidWorks的热分析功能可以帮助工程师了解零件或装配体在不同环境下的温度分布情况,利用软件分析机器人内部因传动系统磨损产生的热量分布情况,从而帮助工程师预测和分析温度场分布、热流量、热应力等问题,进而优化设计,提高产品的性能和可靠性,以确保机器人的安全运行。
仿真试验还包括环境模拟,即考虑实际的工作环境,如路面坡度、光照情况、气候条件等,模拟复杂的环境条件,尽可能地接近真实情况,以便更真实地模拟机器人的运行表现。
支撑板主要用来支撑传动机构、清扫机构和升降机构用的重要部件,通过以支撑板为对象的仿真分析来验证效果,对于阐述综合管廊巡检机器人的机械结构动态特性很有代表意义,检验支撑板的设计是否满足设计要求一定程度上可以检验机器人的设计制造是否合理。
吊轨式综合管廊巡检机器人的支撑板(如图所示),主要用来支撑传动机构、清扫机构和升降机构用的重要部件。该连接板中间部分的大孔与下面的升降系统固定连接,用于承受管廊巡检机器人的大部分重量。因此,支撑板的材料必须具有良好的力学特性和耐腐蚀性能。6061-T6铝合金材料为铝、镁、硅合金,广泛应用于要求有一定的强度和耐腐蚀性高的各种工业结构件,因此,本文在建模中选用6061-T6铝合金材料作为支撑板的材料。
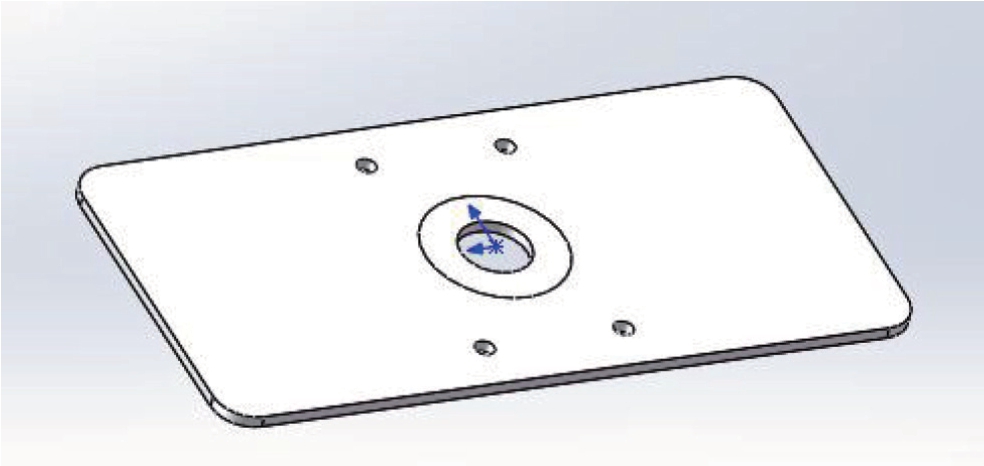
>>支撑板三维建模
为保证支撑板的可靠性和安全性,首先在SolidWorks软件下进行支撑板的建模,并在SolidWorks Simulation环境下对支撑板进行有限元仿真分析。在SolidWorks Simulation中建立新算例,选择支撑板材料为6061-T6,以支撑板侧边两孔设置为固定约束,中间大孔用于固定安装控制箱及升降机构,因为控制箱及升降机构总质量为15kg,故在支撑板中间大孔施加竖直向下大小为150N的载荷通过支撑板应力和变形仿真云图可知。应力最大位置位于支撑板两侧孔处,最大应力1.82Mpa,而6061-T6铝合金材质的支撑板的许用应力最小为138MPa,分析结果远小于材料的许用应力值,满足强度要求;结果所示,最大变形量为1.716×10⁻⁵m,属于微小变形,可忽略不计。综上所述,通过对支撑板的仿真分析来阐述综合管廊巡检机器人的机械结构动态安全特性,根据实验得出的结果数据,所设计的支撑板强度足够,满足安全使用要求,从而更说明了上述方法可以有效地验证设计的可实施性,提高管廊巡检机器人机械结构设计的合理性、可靠性和安全性。


