


在全球人工智能、工业互联网和大数据技术的迅速发展背景下,能源行业安全巡检逐渐迈入智能化阶段,其中,电力行业的数字化转型为能源行业提供了宝贵经验,尤其是基于四足机器狗和人形机器人的智慧安全巡检解决方案在变电站的安全管控中取得显著的成效。
智能巡检系统通过实现无人值守的自动化巡检,不仅提升了安全性和运维效率,还降低了企业的运行成本,具有广泛的应用前景。机器人支持24小时连续巡检,减少了人工巡检的频率,显著降低了人力投入。通过实时监控和异常预警,降低了事故的发生概率,保障巡检人员安全,降低了检修维修成本,提高了生产运行效率。该系统支持历史数据回溯与故障分析,有助于决策层快速作出维护决策,提高能源行业企业管理的智能化水平。然而,当前智能安全巡检机器人解决方案仍有四个共性问题:一是机器人的环境适应性,如何使机器人在复杂多变的环境中保持稳定性和准确性;二是数据处理与分析,如何高效处理和分析大量实时数据,以及如何从数据中提取有用信息并进行精准分析;三是特定的定制化需求,不同企业对机器人的性能和功能要求不同,需要个性化定制;四是现有系统兼容性,如何使新开发的巡检机器人与企业现有的监控系统、控制系统兼容。
本文提出了面向能源行业多场景联动的智能安全巡检仿真机器人解决方案,通过采用仿真机器人代替传统人工巡检,解决能源行业高危极端作业环境中的高风险问题、精准度问题和高效率问题。
本文致力于在机器人本体上集成多种传感器、自主导航和智能数据分析,形成一套完整的运行系统,实时监控生产设备状况、环境状况、人员状况,以实现无人化、智能化和系统化,提升能源行业生产过程的安全性与效率,减少风险和隐患。
多场景联动智能巡检仿真机器人本体的设计与技术本身有着卓越的发展前景与优势。作为解决方案的基础载体,仿真巡检机器人本体在设计生产时特别关注其在高低温、井下、野外、高海拔、密闭狭窄空间等极端高危恶劣环境中的适应性和安全性。该机器人本体应具备以下关键设计特点:采用四足或轮式结构,能够在具有湿滑、松软、不平整路段、台阶、山地等复杂地形中平稳快速行走;结合多传感器定位与地图构建算法,通过智能导航与避障功能实现自主路径规划和障碍物规避,确保机器人在工作时安全、高效地移动;机器人可自主在电量不足时返回充电站,满电后可持续作业;针对高危环境特别设计防水和防尘性能,极大降低安全风险。
智能巡检系统将数据采集、实时监测、远程控制和数据分析无缝集成多场景联动机器人智能巡检系统,实现对能源行业企业关键区域、关键人员的智能化巡检。系统由四大层次构成。一是数据采集层,包括多参数气体传感器、防爆摄像仪、红外成像仪和声音采集器、振动感应器等传感设备,负责采集生产作业中的图像、温度、有害气体浓度、异常声音、异常振动等数据,形成多模态数据集。二是网络层,利用高速无线网络或局域网络传输采集的数据,确保信息实时上传至控制中心,实现高效、低延时的数据传输。三是操作层,部署了操作服务器和工控机,匹配相应的算法,用于数据的实时处理与分析,包括图像对比识别、设备不安全状态分析、人员不安全行为分析、环境的不安全因素分析等,辅助管理人员进行决策处置。四是交互层,提供人机交互和机机交互功能,对发现的风险和隐患进行预警预报。联结生产经营场所的显示屏、喊话器等,同步短信群发系统、自动语音通话系统,联结隐患排查治理系统,实现了自动预警预报。该架构实现了从信息采集到数据传输、处理、展示和交互的完整闭环。
多场景联动仿真机器人智能巡检系统因其更适用于不同场景多维化的操作应用,并具备以下核心功能形成更加智能化、可操作性强的巡检系统。自动巡检与数据采集功能使机器人可自主移动完成日常巡检,确保关键区域、关键岗位的全天候监控。智能识别与故障预警功能通过多模态大模型技术进行智能识别与故障检测,能够及时发现和预测设备的异常状态,并通过自动报警及时通知控制中心及相关人员。实时监控与反馈功能可帮助管理人员在控制中心或者手机APP端监控矿井状况,机器人采集的数据和视频图像通过部署在机器人上的轻量化算法盒子,在前端即可发现问题,确保在异常情况发生时快速决策和响应。数据存储与历史记录功能可存储巡检数据并支持多维度查询和分析,有助于后期的趋势分析和设备故障预测,便于企业进行数据化管理和预防性维护。
尽管该系统提高了巡检效率和稳定性,然而在确保生产安全方面仍有提升的空间。
初步测试与调试 在企业特定区域对巡检机器人进行测试,优化传感器配置和数据传输通道,确保系统的稳定性和准确性。
模块化扩展 根据生产的需求扩展机器人的功能模块,如机械臂可用于设备开关操作,灵巧手可感知振动和温度,气体传感器可监测特殊气体等。
系统集成 将巡检机器人应用系统与企业管理系统集成,形成统一的数据接口,实时监控设备的生产运行状态、重要岗位员工的工作状态、重点区域的环境状态并提供智能化管理和控制。
长期维护与优化 定期更新机器人识别算法和定位技术,以适应生产环境的变化,保证系统高效运行。
通信与定位优化 能源行业企业生产环境无线信号覆盖难度较大,未来需采用5G等新技术以确保数据传输的稳定性和实时性。通过先进的传感器和控制系统,增强机器人的自主导航和避障能力。
环境适应性提升 能源行业企业生产环境存在高湿度、高噪声、强振动、多尘及潜在有毒气体等恶劣条件,因此,机器人设备的耐受性、稳定运行和感知能力需应对进一步挑战。
电池续航优化 长时间巡检对机器人电池续航提出高要求,需研发高效能电源管理与快速充电技术。
发现问题更加优化 研发高性能传感器,提高机器人的感知能力。多模态数据的获取与行业(专业)大模型的分析决策,利用深度学习、机器学习等技术,加强数据的实时处理和分析,优化数据分析和故障诊断能力和决策能力。
系统兼容优化 构建兼容性强、易于扩展的机器人系统平台,以便于集成到现有的企业系统中。
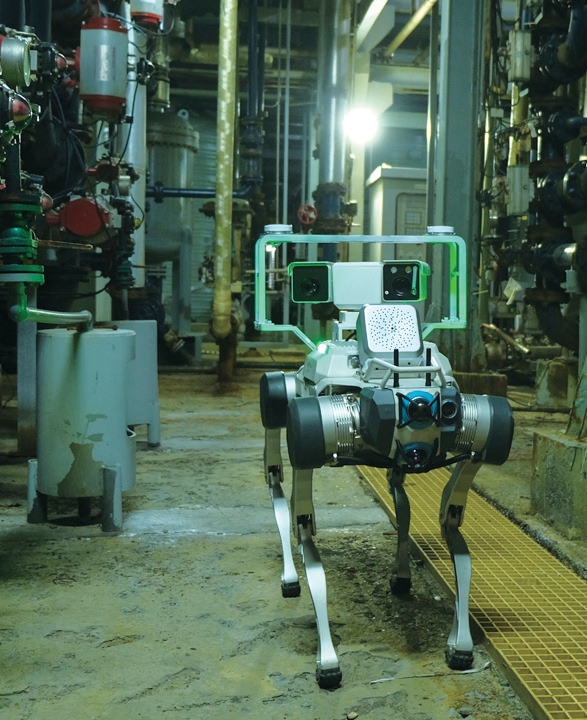
>>云深处科技研发的智慧电力巡检机器狗具备感知爬楼梯、障碍物停障、自主充电、多传感器融合建图算法等功能,已实现从数据收集到后台接入、数据分析、报告生产、缺陷预警的全流程巡检
智能安全巡检仿真机器人未来将具备更高的“业务能力”,成为企业安全管理的“行家里手”,在未来能源行业企业安全管理中发挥重要作用,为能源行业安全发展高质量发展提供高效、稳定、优质的智能化支撑和保障。


